 |
Galaxis Codebase
1.0.0
Team Galaxis software stack for the Carolo Cup 2023 - ROS2 based software
|
|
Galaxis Codebase
1.0.0
Team Galaxis software stack for the Carolo Cup 2023 - ROS2 based software
|
#include <masterNode.hpp>
Public Member Functions | |
| masterNode () | |
| ~masterNode () | |
Private Member Functions | |
| void | init (void) |
| void | heartbeat_callback (const messages::msg::Heartbeat::SharedPtr msg) |
| bool | getSystemOnlineState () |
| void | print_system_status () |
| void | check_heartbeats () |
| void | switch_system_state (galaxis::serviceStates::State p_state, bool p_force) |
| void | callback_buttonState (ButtonStateMessageType::SharedPtr const buttonStateMsgSPtr) |
| void | handle_controller (bool start) |
| void | initial_set_ecu_settings () |
| uint8_t | get_service_state_by_enum_state (galaxis::serviceStates::State p_state) |
| galaxis::serviceStates::State | get_service_state_by_uint8 (uint8_t p_state) |
Private Attributes | |
| std::map< std::string, std::pair< long long, galaxis::serviceStates::State > > | system_state_ |
| std::string | nodeName |
| rclcpp::Publisher< ServiceStateType >::SharedPtr | service_state_pub_ |
| rclcpp::Publisher< SettingsValuesType >::SharedPtr | settingsValuesPubSPtr |
| rclcpp::Subscription< HeartbeatMessageType >::SharedPtr | heartbeat_sub_ |
| rclcpp::Subscription< ButtonStateMessageType >::SharedPtr | buttonStateSubSPtr |
| rclcpp::TimerBase::SharedPtr | periodic_timer_ |
| rclcpp::TimerBase::SharedPtr | periodic_timer_print_system_status_ |
| galaxis::serviceStates::State | m_currentServiceState = galaxis::serviceStates::State::BOOTSTRAP |
| galaxis::serviceStates::State | m_previousServiceState = galaxis::serviceStates::State::BOOTSTRAP |
| bool | m_systemOnlineStatus = false |
| bool | m_ecuOnlineStatus = false |
| bool | m_ecuInitStatus = false |
Definition at line 14 of file masterNode.hpp.
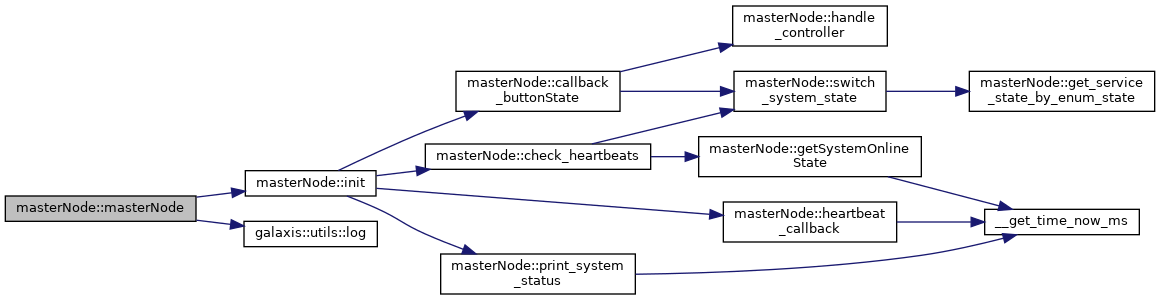
| masterNode::masterNode | ( | ) |
Definition at line 20 of file masterNode.cpp.
References init(), galaxis::utils::log(), and nodeName.
| masterNode::~masterNode | ( | ) |
Definition at line 30 of file masterNode.cpp.
References galaxis::utils::log().

|
private |
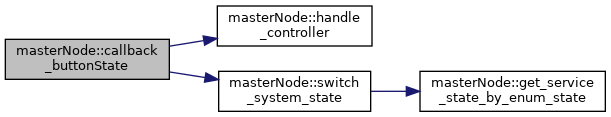
Definition at line 174 of file masterNode.cpp.
References galaxis::serviceStates::BOOTSTRAP, cuprules::modes::training::erpm_max_rc, cuprules::modes::free_driving::erpm_max_rc, cuprules::modes::obstacle_driving::erpm_max_rc, galaxis::serviceStates::FREE_DRIVING, handle_controller(), galaxis::serviceStates::OBSTACLE_DRIVING, cuprules::modes::training::rc_use_erpm, cuprules::modes::free_driving::rc_use_erpm, cuprules::modes::obstacle_driving::rc_use_erpm, settingsValuesPubSPtr, and switch_system_state().
Referenced by init().

|
private |
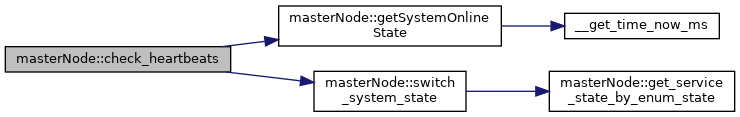
Definition at line 119 of file masterNode.cpp.
References galaxis::serviceStates::BOOTSTRAP, getSystemOnlineState(), m_ecuInitStatus, m_previousServiceState, m_systemOnlineStatus, and switch_system_state().
Referenced by init().

|
private |
Definition at line 281 of file masterNode.cpp.
References galaxis::serviceStates::BOOTSTRAP, galaxis::serviceStates::FREE_DRIVING, and galaxis::serviceStates::OBSTACLE_DRIVING.
Referenced by switch_system_state().

|
private |
Definition at line 259 of file masterNode.cpp.
References galaxis::serviceStates::BOOTSTRAP, galaxis::serviceStates::FREE_DRIVING, and galaxis::serviceStates::OBSTACLE_DRIVING.
|
private |
Definition at line 102 of file masterNode.cpp.
References __get_time_now_ms(), _HEARTBEAT_MAXIMUM_OFF_TIME_MS, m_ecuOnlineStatus, and system_state_.
Referenced by check_heartbeats().
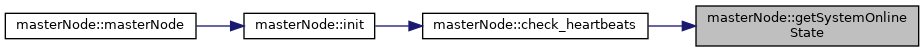
|
private |
Definition at line 169 of file masterNode.cpp.
Referenced by callback_buttonState().

|
private |
Definition at line 153 of file masterNode.cpp.
References __get_time_now_ms(), m_ecuOnlineStatus, and system_state_.
Referenced by init().

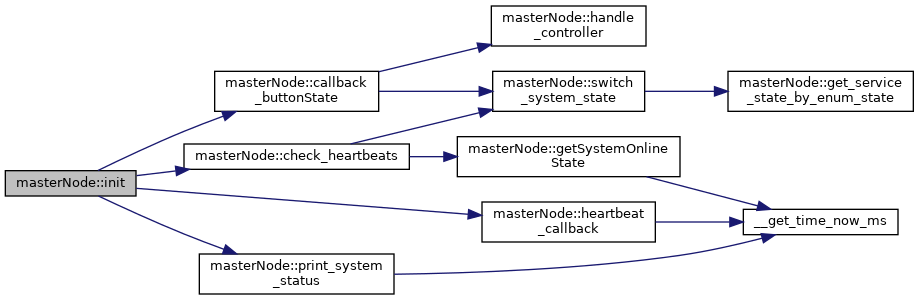
|
private |
Definition at line 36 of file masterNode.cpp.
References _HEARTBEAT_CHECK_PERIOD, galaxis::serviceStates::BOOTSTRAP, buttonStateSubSPtr, callback_buttonState(), check_heartbeats(), heartbeat_callback(), heartbeat_sub_, m_ecuOnlineStatus, periodic_timer_, periodic_timer_print_system_status_, print_system_status(), service_state_pub_, settingsValuesPubSPtr, and system_state_.
Referenced by masterNode().

|
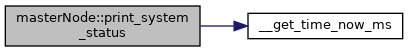
private |
Definition at line 65 of file masterNode.cpp.
|
private |
Definition at line 83 of file masterNode.cpp.
References __get_time_now_ms(), _HEARTBEAT_MAXIMUM_OFF_TIME_MS, m_currentServiceState, and system_state_.
Referenced by init().

|
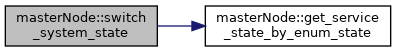
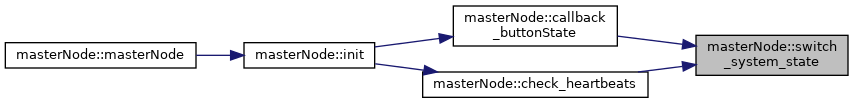
private |
Definition at line 140 of file masterNode.cpp.
References get_service_state_by_enum_state(), m_currentServiceState, m_previousServiceState, and service_state_pub_.
Referenced by callback_buttonState(), and check_heartbeats().
|
private |
Definition at line 26 of file masterNode.hpp.
Referenced by init().
|
private |
Definition at line 25 of file masterNode.hpp.
Referenced by init().
|
private |
Definition at line 29 of file masterNode.hpp.
Referenced by print_system_status(), and switch_system_state().
|
private |
Definition at line 34 of file masterNode.hpp.
Referenced by check_heartbeats().
|
private |
Definition at line 33 of file masterNode.hpp.
Referenced by getSystemOnlineState(), heartbeat_callback(), and init().
|
private |
Definition at line 30 of file masterNode.hpp.
Referenced by check_heartbeats(), and switch_system_state().
|
private |
Definition at line 31 of file masterNode.hpp.
Referenced by check_heartbeats().
|
private |
Definition at line 22 of file masterNode.hpp.
Referenced by masterNode().
|
private |
Definition at line 27 of file masterNode.hpp.
Referenced by init().
|
private |
Definition at line 27 of file masterNode.hpp.
Referenced by init().
|
private |
Definition at line 23 of file masterNode.hpp.
Referenced by init(), and switch_system_state().
|
private |
Definition at line 24 of file masterNode.hpp.
Referenced by callback_buttonState(), and init().
|
private |
Definition at line 20 of file masterNode.hpp.
Referenced by getSystemOnlineState(), heartbeat_callback(), init(), and print_system_status().
 1.8.17