 |
Galaxis Codebase
1.0.0
Team Galaxis software stack for the Carolo Cup 2023 - ROS2 based software
|
|
Galaxis Codebase
1.0.0
Team Galaxis software stack for the Carolo Cup 2023 - ROS2 based software
|
#include <DecisionStateMachine.hpp>
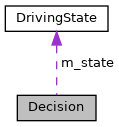
Public Member Functions | |
| Decision (rclcpp::Node *nodePtr) | |
| void | set_velocity_reference (float velocityReference) |
| void | set_velocity_reference_parking (float velocityReference) |
| void | set_distance_after_switch_back_lane (float valueM) |
| void | set_critical_obstacle_distance_for_lane_changing (int valueCM) |
| void | start_driving () |
| void | update (std::shared_ptr< PositionTimepoint > positionTimepoint, std::tuple< float, float, float, float > laneBlocked) |
| void | update_tof (float right, float rear) |
| void | update_stopline (float value) |
| void | update_starttargetline (float value) |
| void | set_parking_state (ParkingState state) |
| bool | get_indicator_left () const |
| bool | get_indicator_right () const |
| bool | get_chosen_lane () const |
| float | get_velocity_reference () const |
| bool | get_brakes_enable () const |
| SituationState | get_current_situationstate () |
Public Attributes | |
| int | m_parkingTries = 0 |
| bool | m_stopAtStartLine = false |
Private Member Functions | |
| void | update_lanes (DrivingState &newState, bool leftLaneBlocked, bool rightLaneBlocked) |
| void | set_indicators (DrivingState &newState) |
| void | switch_lane_if_possible (DrivingState &newState) |
Private Attributes | |
| std::atomic< bool > | m_startDriving |
| std::mutex | m_mtx |
| DrivingState | m_state |
| float | m_velocityReference = 1.5f |
| float | m_velocityAtParkingZone = 1.0f |
| float | m_distanceAfterSwitchBackToLaneMeter = 1.f |
| int | m_criticalObstacleDistanceForLaneChangingCM = 120 |
| rclcpp::Node * | m_nodePtr = nullptr |
Definition at line 14 of file DecisionStateMachine.hpp.
| Decision::Decision | ( | rclcpp::Node * | nodePtr | ) |
Definition at line 8 of file DecisionStateMachine.cpp.
| bool Decision::get_brakes_enable | ( | ) | const |
Definition at line 336 of file DecisionStateMachine.cpp.
| bool Decision::get_chosen_lane | ( | ) | const |
Definition at line 330 of file DecisionStateMachine.cpp.
Referenced by AutoPilot::get_drive_information().

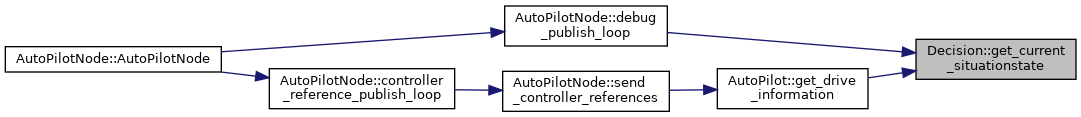
| SituationState Decision::get_current_situationstate | ( | ) |
Definition at line 339 of file DecisionStateMachine.cpp.
Referenced by AutoPilotNode::debug_publish_loop(), and AutoPilot::get_drive_information().
| bool Decision::get_indicator_left | ( | ) | const |
Definition at line 324 of file DecisionStateMachine.cpp.
Referenced by AutoPilot::get_drive_information().

| bool Decision::get_indicator_right | ( | ) | const |
Definition at line 327 of file DecisionStateMachine.cpp.
Referenced by AutoPilot::get_drive_information().

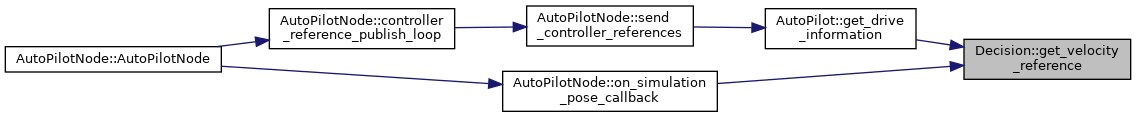
| float Decision::get_velocity_reference | ( | ) | const |
Definition at line 333 of file DecisionStateMachine.cpp.
Referenced by AutoPilot::get_drive_information(), and AutoPilotNode::on_simulation_pose_callback().
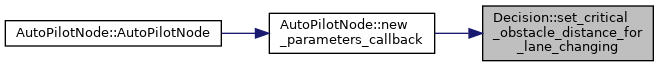
| void Decision::set_critical_obstacle_distance_for_lane_changing | ( | int | valueCM | ) |
Definition at line 36 of file DecisionStateMachine.cpp.
Referenced by AutoPilotNode::new_parameters_callback().
| void Decision::set_distance_after_switch_back_lane | ( | float | valueM | ) |
Definition at line 33 of file DecisionStateMachine.cpp.
Referenced by AutoPilotNode::new_parameters_callback().

|
private |
Definition at line 275 of file DecisionStateMachine.cpp.
References DrivingState::drivingLane, DrivingState::indicatorLeft, DrivingState::indicatorRight, DrivingState::timeIndicatorSet, and DrivingState::timestamp.
| void Decision::set_parking_state | ( | ParkingState | state | ) |
Definition at line 244 of file DecisionStateMachine.cpp.
References Done, Idle, InParking, galaxis::utils::log_warning(), Parking, ParkingZone, and Searching.
Referenced by AutoPilotNode::on_parking_state_callback().

| void Decision::set_velocity_reference | ( | float | velocityReference | ) |
Definition at line 24 of file DecisionStateMachine.cpp.
Referenced by AutoPilotNode::new_parameters_callback().

| void Decision::set_velocity_reference_parking | ( | float | velocityReference | ) |
Definition at line 29 of file DecisionStateMachine.cpp.
Referenced by AutoPilotNode::new_parameters_callback().

| void Decision::start_driving | ( | ) |
Definition at line 43 of file DecisionStateMachine.cpp.
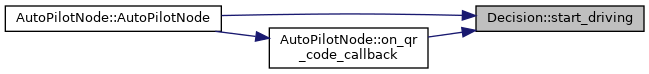
Referenced by AutoPilotNode::AutoPilotNode(), and AutoPilotNode::on_qr_code_callback().
|
private |
Definition at line 299 of file DecisionStateMachine.cpp.
References DrivingState::drivingLane, and DrivingState::timestamp.
| void Decision::update | ( | std::shared_ptr< PositionTimepoint > | positionTimepoint, |
| std::tuple< float, float, float, float > | laneBlocked | ||
| ) |
Definition at line 48 of file DecisionStateMachine.cpp.
References Done, DrivingState::drivingLane, Idle, InParking, Intersection, DrivingState::intersectionLastExitTime, galaxis::utils::log_cout(), galaxis::utils::log_debug(), NormalDrive, ObstacleEvasion, Off, Parking, DrivingState::parkingState, ParkingZone, Searching, DrivingState::situationState, DrivingState::startTargetDistance, DrivingState::stopLineDistance, DrivingState::timeInSituationState, DrivingState::timeLastParkingDone, DrivingState::timestamp, DrivingState::timeStartTargetLineDetected, DrivingState::timeStopLineDetected, DrivingState::velocity, DrivingState::velocityOfWheelFeedback, and WaitForStart.
Referenced by AutoPilot::get_drive_information().

|
private |
Definition at line 270 of file DecisionStateMachine.cpp.
References DrivingState::timeLeftLaneBlocked, DrivingState::timeRightLaneBlocked, and DrivingState::timestamp.
| void Decision::update_starttargetline | ( | float | value | ) |
Definition at line 239 of file DecisionStateMachine.cpp.
Referenced by AutoPilotNode::on_stop_line_callback().

| void Decision::update_stopline | ( | float | value | ) |
Definition at line 234 of file DecisionStateMachine.cpp.
Referenced by AutoPilotNode::on_stop_line_callback().

| void Decision::update_tof | ( | float | right, |
| float | rear | ||
| ) |
Definition at line 264 of file DecisionStateMachine.cpp.
Referenced by AutoPilotNode::on_ecu_measurement_callback().

|
private |
Definition at line 25 of file DecisionStateMachine.hpp.
|
private |
Definition at line 24 of file DecisionStateMachine.hpp.
|
private |
Definition at line 17 of file DecisionStateMachine.hpp.
|
private |
Definition at line 30 of file DecisionStateMachine.hpp.
| int Decision::m_parkingTries = 0 |
Definition at line 27 of file DecisionStateMachine.hpp.
|
private |
Definition at line 16 of file DecisionStateMachine.hpp.
|
private |
Definition at line 19 of file DecisionStateMachine.hpp.
| bool Decision::m_stopAtStartLine = false |
Definition at line 33 of file DecisionStateMachine.hpp.
Referenced by AutoPilotNode::AutoPilotNode().
|
private |
Definition at line 23 of file DecisionStateMachine.hpp.
|
private |
Definition at line 22 of file DecisionStateMachine.hpp.
 1.8.17