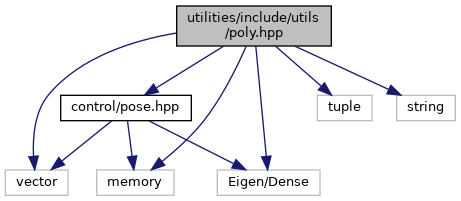
#include "control/pose.hpp"
#include <vector>
#include <memory>
#include <tuple>
#include <Eigen/Dense>
#include <string>
Go to the source code of this file.
|
| std::ostream & | galaxis::operator<< (std::ostream &strm, polynom const &poly) |
| |
| std::ostream & | galaxis::operator<< (std::ostream &strm, interval const &interval) |
| |
| float | galaxis::utils::evaluate_polynom (polynom const &p_polynomRef, float p_x) |
| |
| double | galaxis::utils::evaluate_polynom (std::vector< double > const &p_polynomRef, double p_x) |
| |
| float | galaxis::utils::calculate_gradient (std::vector< float > const &p_polynomRef, float p_x) |
| |
| double | galaxis::utils::calculate_gradient (std::vector< double > const &p_polynomRef, double p_x) |
| |
| double | galaxis::utils::calculate_gradient (DynamicPolynom p_polynomVecSPtr, double p_x) |
| |
| float | galaxis::calculate_error_between_polyspline_point (shared_ptr< PolySpline > p_polySpline, Eigen::Vector2f &p_point) |
| |
| float | galaxis::calculate_error_between_polyspline_point_square (shared_ptr< PolySpline > p_polySpline, Eigen::Vector2f const &p_point) |
| |
| float | galaxis::calculate_error_between_polyspline_poseseries (shared_ptr< PolySpline > p_polySplineSPtr, shared_ptr< galaxis::control::CarPoseSeries > p_poseSeriesSPtr, shared_ptr< line_markings_reference_t > p_lineMarkings, float cross_angle_weight, float cross_line_weight) |
| |
◆ DynamicPolynom

 1.8.17