 |
Galaxis Codebase
1.0.0
Team Galaxis software stack for the Carolo Cup 2023 - ROS2 based software
|
|
Galaxis Codebase
1.0.0
Team Galaxis software stack for the Carolo Cup 2023 - ROS2 based software
|
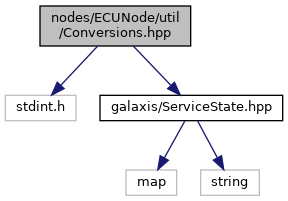
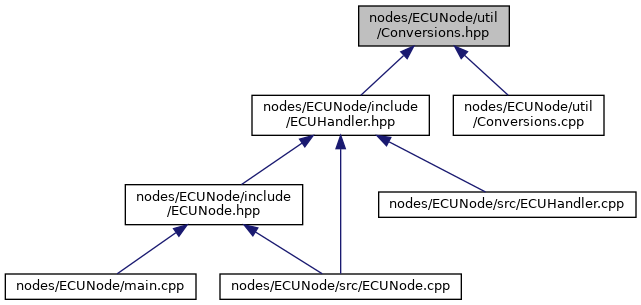
Go to the source code of this file.
Functions | |
| uint16_t | convertLightStatesIntoFinalState (const uint8_t, const uint8_t, const uint8_t, const uint8_t, const uint8_t, const uint8_t, const uint8_t) |
| float | calculateVelocityByRpm (const int64_t, const float, const float, const float) |
| int64_t | calculateRpmByVelocity (const float, const float, const float, const float) |
| int64_t calculateRpmByVelocity | ( | const float | , |
| const float | , | ||
| const float | , | ||
| const float | |||
| ) |
Definition at line 38 of file Conversions.cpp.
| float calculateVelocityByRpm | ( | const | int64_t, |
| const float | , | ||
| const float | , | ||
| const float | |||
| ) |
Definition at line 23 of file Conversions.cpp.
| uint16_t convertLightStatesIntoFinalState | ( | const uint8_t | , |
| const uint8_t | , | ||
| const uint8_t | , | ||
| const uint8_t | , | ||
| const uint8_t | , | ||
| const uint8_t | , | ||
| const uint8_t | |||
| ) |
Definition at line 4 of file Conversions.cpp.
Referenced by ECUNode::motion_callback().
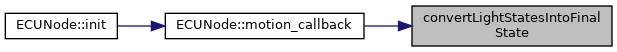
 1.8.17